1. Einheit: Steuerung der Motoren
2. Einheit: Sensoren anbringen und verknüpfen
Erstellt von der St. Benedikt Schule, Düsseldorf
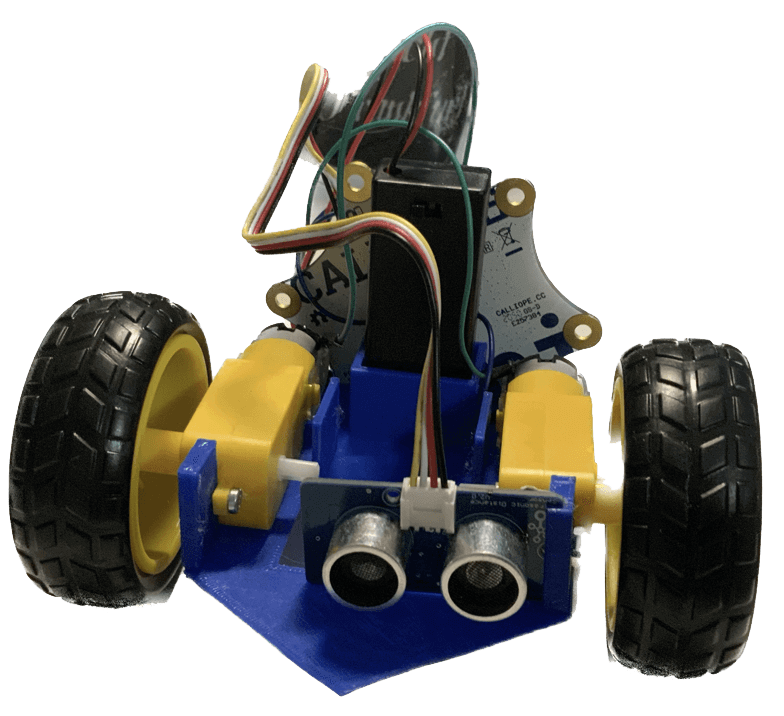
Die Schüler*innen:
Das benötigst du:
Programmiert den Calliope mini unter makecode.calliope.cc so, dass die zwei Motoren angesteuert werden.
Je nach Kompetenzwissen der Schüler*innen können die benötigten Programmierblöcke zur Ansteuerung der Motoren vorgegeben werden.
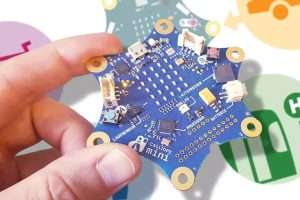
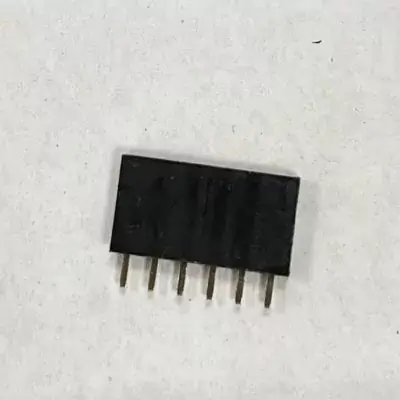
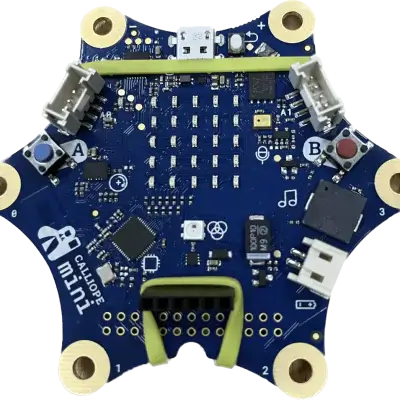
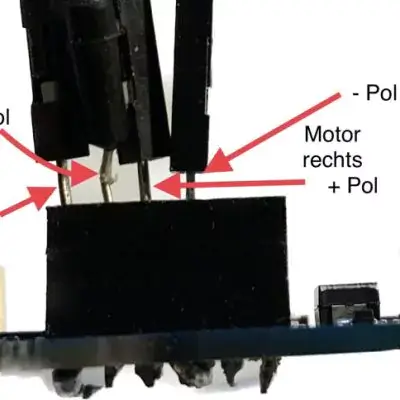
Verbindet die Motoren an der Stiftleiste (Bild C) eures Calliope mini und setzt beide Motoren in Bewegung. Achtet auf die gleiche Laufrichtung der Motoren.
Hierbei können einige Fehler auftreten:
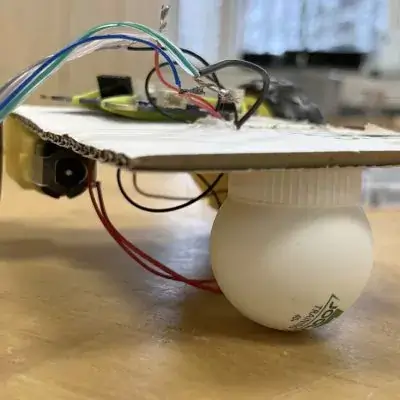
Auf der Pappe müssen Vorrichtungen für den Calliope mini mit Batterien vorhanden sein. Motoren können an Unterseite der Pappe angeklebt werden.
Baut einen Unterbau für euren Abstandswarner aus Pappe. Bringt den Calliope mini mit den Motoren an und setzt die Motoren anschließend in Bewegung. Prüft jetzt: Kann das Fahrzeug geradeaus fahren? Kann das Fahrzeug nach links fahren? Kann das Fahrzeug nach rechts fahren?
Du kannst hier auch zunächst die „Think, Pair, Share“ Methode verwenden, um einen Austausch zwischen den Schüler*innen anzuregen.
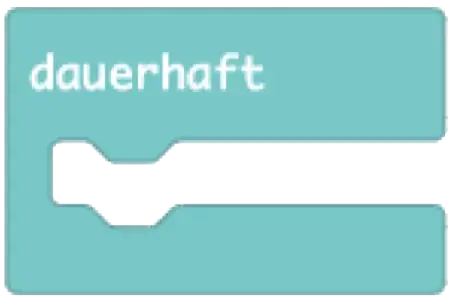
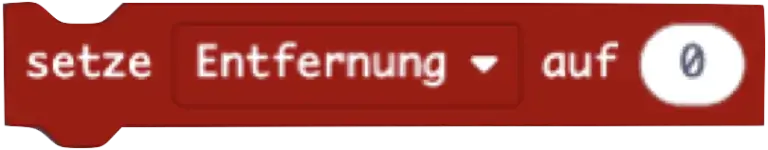
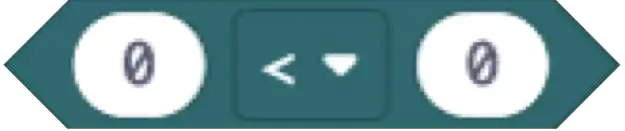
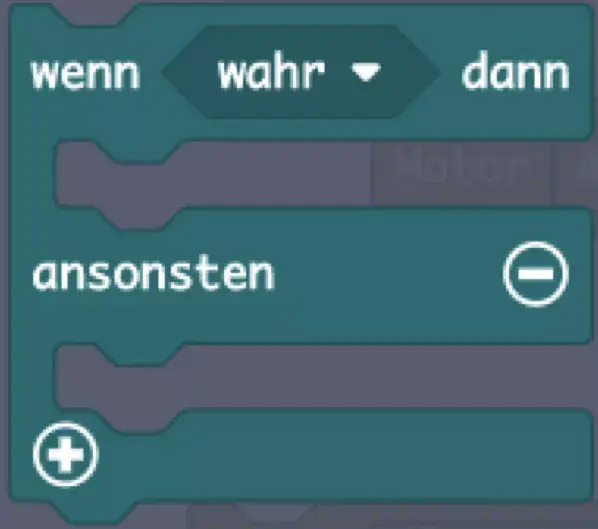
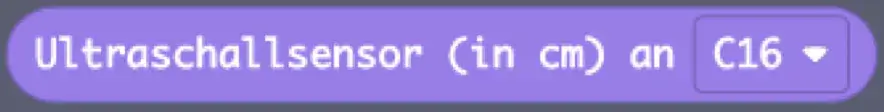
Du kannst die Blöcke für die richtige Programmierung angeben. Die Schüler*innen müssen diese dann noch in der richtigen Reihenfolge zusammenstellen. Es werden folgende Blöcke benötigt:
Kontrolliert, ob der Ultraschallsensor die tatsächliche Entfernung zum Gegenstand anzeigt.
Die Motoren sollen sich bewegen, solange das Fahrzeug >30cm von einem Hindernis entfernt ist. Wenn nicht, dann soll das Fahrzeug stoppen. Beachte dabei folgende Punkte:
Dazu benötigen die Schüler*innen die Ultraschall-Programmierung aus der vorherigen Arbeitsphase und eine zusätzliche Logikschaltung „Wenn, dann …“.
Als mündliche Feedbackmethode eignet sich beispielsweise die Fünf-Finger-Methode (Feedback-Hand). Leitende Fragen könnten sein: